水上でドローンを安全に飛行させる方法
作成者wpdev
初心者向け水上飛行判断
水上でドローンを安全に飛行させる方法を学ぶには、乾燥した離陸エリア、正しく記録されたホームポイント、そして短い帰還ルートから始まります。. 場所と空域が飛行を許可していることを確認し、GPS、コントロール、ライブビュー、そして手動で起動する帰還機能を陸上でテストします。その後、バッテリーと風の余裕が十分にある場合にのみ海岸線を越えます。障害物回避、オプティカルフロー、最大伝送距離、または正確なモデルで検証されていない防水性に依存しないでください。.
- ルートがよく見える乾燥した離着陸エリアを選びます。.
- 空域、海岸線へのアクセス、地域の制限、風、視界、降水量を確認します。.
- 海岸線を越える前にGPSと記録されたホームポイントを確認します。.
- モデルのマニュアルに安全な手順が記載されている場合のみ、乾燥した地面で手動起動のRTHをテストします。信号喪失やバッテリー低下によるRTHを意図的にトリガーしないでください。.
- 最初のルートは短く、引き返し可能で、視界内に保ちます。.
- 十分なバッテリー予備と乾燥した着陸オプションが残っている間に戻ります。.
海岸線を越えると、緊急着陸の選択肢が大幅に減ります。陸上では、予期しないバッテリー警告が発生しても降下できる場所がいくつかあるかもしれませんが、水上では、ホームポイントまたは計画された乾燥した代替地点が唯一の現実的な回復オプションになる可能性があります。.
反射、グレア、波、かすみ、明るい地平線は、高度、方向、距離の判断を難しくすることもあります。安定したライブビューは距離を隠すことがあり、追い風は往路を復路よりも簡単に見せることがあります。.
このガイドは初心者飛行の実際の順序に従います:サイトが適切かどうかを判断し、乾燥したホームポイントを準備し、陸上でGPSとRTHの動作を確認し、それらのチェック後にのみ海岸線を越え、バッテリーと風の余裕を維持し、計画の一部が不確実になった場合は早期に中止します。.
水上でドローンを安全に飛行させる方法は、ドローンの電源を入れる前に始まります
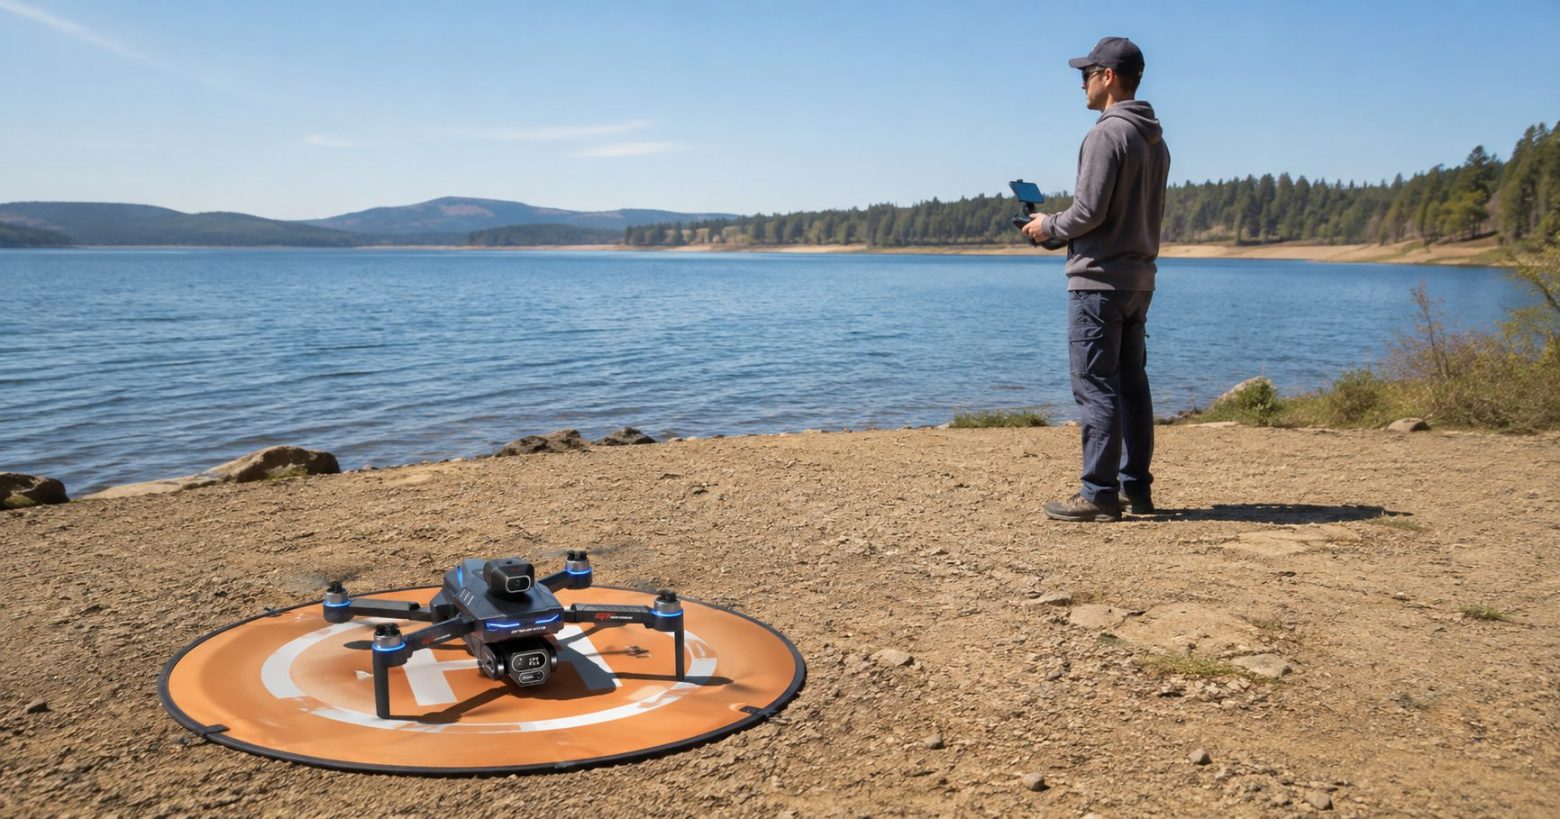
最も重要な水上飛行の決定は、航空機が空中にある前に下す方が簡単です。使用可能な海岸線には、風光明媚な景色以上のものが必要です。合法的な離陸場所、乾燥した水平なホームポイント、離着陸に十分なスペース、明確な視線、予測可能な帰還経路、そしてドローンを木、崖、建物、ボート、または地形の背後に強制しないルートが必要です。.
空域と海岸線へのアクセスを別々に確認する
空域許可と土地利用許可は同じ決定ではありません。地図上では開放されているように見える場所でも、公園、マリーナ、ビーチ、ダム、野生生物保護区、または私有の海岸線がドローンの離着陸を制限する場合があります。米国では、レクリエーション飛行士は現在のFAA空域情報を確認し、不動産所有者または管理当局の規則も確認する必要があります。.
FAAの どこで飛ばせますか? リソースは空域制限とB4UFLYサービスを説明しています。これらは私有地の使用許可を与えるものではなく、州、地方、部族、公園、野生生物、またはサイト固有の制限を無効にするものではありません。米国外では規則が異なるため、実際の場所と飛行目的に適用される要件を確認してください。.
周囲にスペースのある乾燥したホームポイントを選ぶ
発射台を、スプレー、濡れた砂、泥、緩い砂利、葦、波、車両の通行、人のいない、乾燥した安定した地面に置きます。着陸エリアは、風向きが変わったり、海岸線が混雑したりしても使用可能な状態を保つ必要があります。狭い桟橋、動いているボート、傾斜した岩、浮かぶプラットフォーム、波が届く砂地は避けてください。.
予想される帰還方向からホームポイントを確認します。木、電線、屋根、橋の構造物、マスト、崖の端は、直接の帰還を衝突リスクに変える可能性があります。.
離陸前に代替の乾燥着陸エリアを計画する
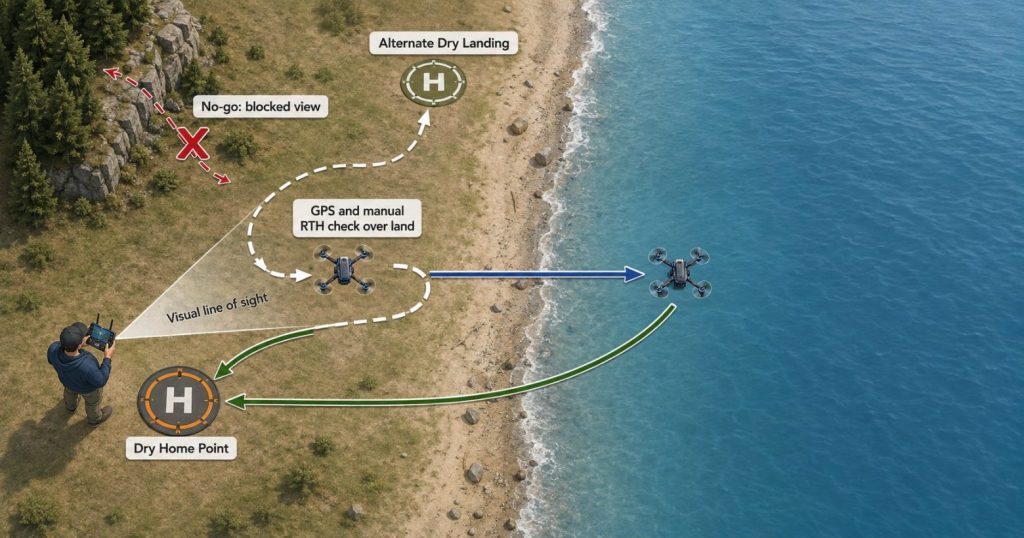
ルートの一部でホームポイントよりも近い、到達可能な乾燥着陸エリアを少なくとも1つ特定します。これは、海岸線の別の開けた区間、明確な野原、または安定した乾燥した地面の区間である場合があります。代替エリアに到達するために、人、交通、木、構造物、制限された物件の上を飛行する必要があってはなりません。.
代替エリアは、より長い飛行を正当化するものではありません。ホームエリアが塞がれたり、バッテリーが快適な帰還をサポートしなくなった場合に、パイロットに乾燥した決定ポイントを提供します。.
進入禁止境界: 唯一の着陸オプションが水、動いているボート、濡れた岩、狭い桟橋、制限された物件、または視界内に維持できないルートである場合は、離陸しないでください。.
乾燥した地面にGPSホームポイントを記録し、帰還経路を確認する
GPSドローンはホームポイントを記録し、サポートされている帰還機能に使用できますが、この機能は記録されたポイントが正しく、帰還経路が明確な場合にのみ役立ちます。海岸線の近くで電源を入れるだけで、自動的に信頼できるホームポイントが作成されると想定しないでください。.
モデルの確認済みGPSおよびホームポイント表示を待つ
モデルのマニュアルに従い、航空機とコントローラーがGPS測位の準備ができ、ホームポイントが記録されたことを示すのを待ちます。衛星の正確な数、画面アイコン、音声メッセージ、ライトパターン、確認方法はモデルによって異なります。普遍的な衛星数を発明したり、ライブカメラビューがすでに表示されているからといって離陸したりしないでください。.
ホームポイントが間違った場所に表示されたり、予期せず変更されたり、明確に確認されなかったりした場合は、マニュアルに従って電源を切り再起動するか、より開けた場所に移動してください。パイロットが理解していないセットアップを続行する場所は水ではありません。.
バッテリーを無駄にせず、実際の障害物を回避する帰還高度を設定する
モデルが帰還高度の設定を許可している場合は、近くの木、海岸線の構造物、マストの高いボート、ポール、地形を回避し、空域とルートに適した高さを選択します。不必要に高い上昇はバッテリーを消費し、低すぎる帰還高度は航空機を障害物に衝突させる可能性があります。.
他のパイロットや他の場所から数字をコピーしないでください。正しい設定は、実際の周囲の状況と航空機のサポートされている動作によって異なります。崖、マリーナ、橋、樹木線は、開けた湖岸とは異なる帰還計画を必要とする場合があります。.
Return-to-Homeは記録されたポイントをターゲットにすることを忘れないでください
離陸後にパイロットが海岸線に沿って歩いた場合、モデルがホームポイントの更新をサポートし正しく実行しない限り、記録されたホームポイントはドローンが最初に離陸した場所に留まる可能性があります。航空機は、パイロットが別の乾燥エリアに移動したことを自動的に認識しません。.
完全な GPS返航ガイド マニュアル、低バッテリー、信号喪失時の帰還動作を説明します。この水上飛行ワークフローでは、重要な決定は簡単です。記録されたポイントを確認し、モデルのサポートされているトリガーを理解し、自動化が必要になる前に手動で帰還するのに十分なバッテリーを維持します。.
まず陸上でGPS、コントロール、ライブビュー、手動起動のRTHをテストする
離陸直後に海岸線を越えないでください。飛行の最初の部分を使用して、即時着陸が可能な乾燥したエリアでドローンが正常に動作することを確認してください。これは完全なテストプログラムではありません。着陸面が使用できなくなるリスクが始まる前の短い判断チェックです。.
- 低く、明確なホバーまで上昇します。. 位置保持、モーター音、バッテリー傾向、警告メッセージ、およびコントロール応答を観察します。.
- 計画された各コントロール方向に短い距離を移動します。. ドローンが意図的なスティック入力に、予期しないドリフトや遅延なしで応答することを確認します。.
- ライブビューとスクリーンリモコンを確認します。. 画像、テレメトリー、バッテリー状態、およびGPS表示が読み取り可能なままであることを確認します。.
- 陸上で短い往復ルートを飛行します。. パイロットがまだ明確な着陸エリアを持っている間に、ドローンがスムーズに戻れることを確認します。.
- 手動でアクティブ化するRTHは、マニュアルが安全な手順を提供する場合にのみ、乾燥した地面でテストします。. キャンセルまたはコントロールを取る準備を整え、意図的に信号喪失またはバッテリー低下RTHをトリガーしないでください。.
- 動作が不明瞭な場合は着陸します。. 「改善されるかどうか」を確認するために海岸線を越えないでください。“
成功したホバーは完全な水上ルートを証明しません
ドローンは地面近くで位置をよく保持し、それでも岸から遠い場所では異なる風、信号、まぶしさ、高度、およびバッテリー条件に直面する可能性があります。陸上チェックに合格することは、その時点で観察された動作のみを確認します。最大航続距離、防水性、障害物検出、または長い帰還を検証するものではありません。.
ドローンを視界内に保ちます
米国では、レクリエーショナルフライヤーはドローンを視界内に保つか、パイロットと直接通信できる同じ場所にいる視覚オブザーバーを使用する必要があります。FAAの現在の レクリエーショナルフライヤー規則 は、空域、高度、登録、Remote ID、およびTRUST要件もカバーしています。これらの規則は、特定の海岸線、バッテリー、風条件、またはモデルが水上ルートに安全かどうかを決定するものではありません。.
水は背景が均一で反射性があるため、小型航空機を見えにくくすることがあります。スクリーン画像を直接の視覚認識の代わりとして使用しないでください。方向が不確実になる前に引き返してください。.
クロスショアラインのルール: 最初の水上ルートは、通常の低空ホバリング、短い手動での戻り、読み取り可能なライブビュー確認、そしてモデルのマニュアルが安全な手順を提供している場合には、乾燥した地面での手動によるRTHチェックの後にのみ開始する必要があります。.
最初の水上ルートは短く、反転可能で、可能であれば風上に向かって飛行する
初心者の最初の水上ルートは、製品ページに記載されている最大制御範囲、伝送範囲、またはバッテリー性能に従うべきではありません。有用なルートとは、パイロットが視認でき、反転でき、風と乾燥した着陸を考慮した後、大きなバッテリー残量で完了できるルートです。.
長い海岸線ツアーではなく、シンプルな往復ラインを使用する
海岸線を横切り、短く一時停止し、戻る短い直線経路から始めます。ドローンは、パイロットが画面に頼らずに機体の向きを判断できる程度の近さに保ちます。直線ルートは旋回数を減らし、往路と復路の挙動を比較しやすくします。.
ボート、島、崖、滝、マリーナ、または人の周りを長く周回するのは避けてください。複雑な経路は距離、視覚的障害物、そして状況が変化した後にショットを完了しなければならないというプレッシャーを増加させます。.
可能であれば風上に向かって飛行し、風に乗って戻る
控えめなルートでは、空域、海岸線、ルート、モデルが許す場合、まずドローンを風上に向けて送り、追い風で戻ることがよくあります。機体はバッテリーが最も充電されているときに難しい方向を使用し、帰りは支援を受けます。追い風で飛び去ると、往路がだましやすく簡単に見え、その後、より遅く、より高い出力の復路が続くことがあります。.
横風、崖の近くの乱気流、変化する沿岸風、そして風の当たらない発進エリアはこのルールを複雑にします。水上の風向と風速が、岸の木や建物の後ろで感じるものと同じであると想定しないでください。完全な持続風、突風、高度、および復帰マージンの決定には、 初学者无人机风指南 を使用してください。.
最初のショットで水面近くに降下しない
低空通過は、高度、信号、位置、または制御エラーを修正するための時間を短縮します。波、水しぶき、反射、鳥、葦、マスト、釣り糸がすぐにルートに入り込む可能性があります。.
水面と近くの危険物の上に控えめなクリアランスを維持し、短時間の降下や位置エラーが水面との接触を引き起こさないようにします。適切なクリアランスは、モデル、波、水しぶき、ルート、障害物、空域、視程によって異なります。普遍的な水上高度はありません。.
| 最初のルートの選択 | 水上で役立つ理由 | 避けるべきこと |
|---|---|---|
| 短い直線の往復ルート | 反転が容易で、往路と復路の挙動を比較できる | 長い海岸線ツアーまたは周回 |
| 可能な限り、まず風上に向かって進む | より要求の高い区間のために、バッテリーを最大限に活用する | 追い風で素早く出発し、帰りは向かい風を受ける |
| 水面からの高さを適度に保つ | スプレーや波からの回避時間とクリアランスを残す | 水面すれすれを即座に低空飛行する |
| 視界内で開けたルートを取る | 信号の遮蔽と方向感覚の喪失を減らす | 崖、木、橋、またはボートの背後を飛行する |
| シンプルなショットを1回行う | バッテリー、風、位置に注意を向け続けることができる | 最初の水上飛行中に複数の自動操作を行う |
オープンフィールド上空よりも水上では、より多くのドローンバッテリー予備を確保する
水上では、バッテリー予備は単なる未使用の飛行時間ではありません。それは、ルートを逆戻りし、風を補正し、障害物が経路に入った場合に上昇し、遅延したターンから回復し、乾いた着陸エリアに到達し、降下し、ホームポイントでの予期しない変化に対処するために必要な電力です。.
記載されている飛行時間は、水上ルートの予算ではありません
提供されたRCDronego仕様に基づき、XT606とGT6は約25分、AE20 Maxは約22分と記載されています。これらの数値は、水上飛行の結果を保証するものではありません。風、温度、バッテリーの経年劣化、ペイロード、上昇、カメラ使用、信号状態、飛行モード、パイロットの操作により、実際の耐久時間は変化する可能性があります。.
記載されている25分の飛行時間は、水上で20分を計画し、最後の5分を帰還と着陸に確保することを正当化するものではありません。正しい予備は、モデルの挙動、バッテリー状態、ルート、風、警告ロジックが異なるため、普遍的なパーセンテージにはなりません。コピーされた数値ではなく、実際の傾向と残りの回復オプションに基づいて帰還してください。.
バッテリー低下率を監視する。表示されたパーセンテージだけでなく
予想よりも速く低下するバッテリー、早期警告を発するバッテリー、または帰還方向でより多くの電力を失うバッテリーは、ルートを終了すべきであるという信号です。岸の近くでホバリング中にパーセンテージが安定していても、上昇中や向かい風での帰還中に同じ傾向が保証されるわけではありません。.
スロットルを減らしたり着陸した後にバッテリー表示が回復した場合、その変化をパックにエネルギーが戻ったものとして扱わないでください。回復した表示を再び海岸線を越える理由として使用するのではなく、飛行を終了してバッテリーを点検してください。.
最大航程とバッテリーサポート航程は異なります
制御距離と伝送距離は、記載された条件下での通信能力を説明するものです。これらは、飛行、ビデオ録画、旋回、風への対応、帰還、着陸に十分なバッテリーを保証するものではありません。 GPSドローン航続距離ガイド は、通常、利用可能なルートが記載された距離の主張よりも短い理由を説明しています。.
バッテリー境界: ドローンが乾いた代替着陸エリアに到達するのに十分な予備をまだ持っている間に帰還を開始してください。低バッテリーRTHは、対応モデルにおけるバックストップであり、水上を横断するための通常の計画ではありません。.
水面の反射はオプティカルフローと障害物回避支援を制限する可能性があります
反射性または動く水の上では、下向きビジョンシステムは、テクスチャのある乾燥した地面の上よりも利用可能な表面の詳細が少なくなる可能性があります。GPSは互換性のある航空機の屋外測位を引き続きサポートする場合がありますが、水面を測定したり、安全な着陸オプションを作成したりするものではありません。障害物支援は方向性があり、条件に依存します。これらの機能のいずれも、水を安全な着陸面にするものではありません。.
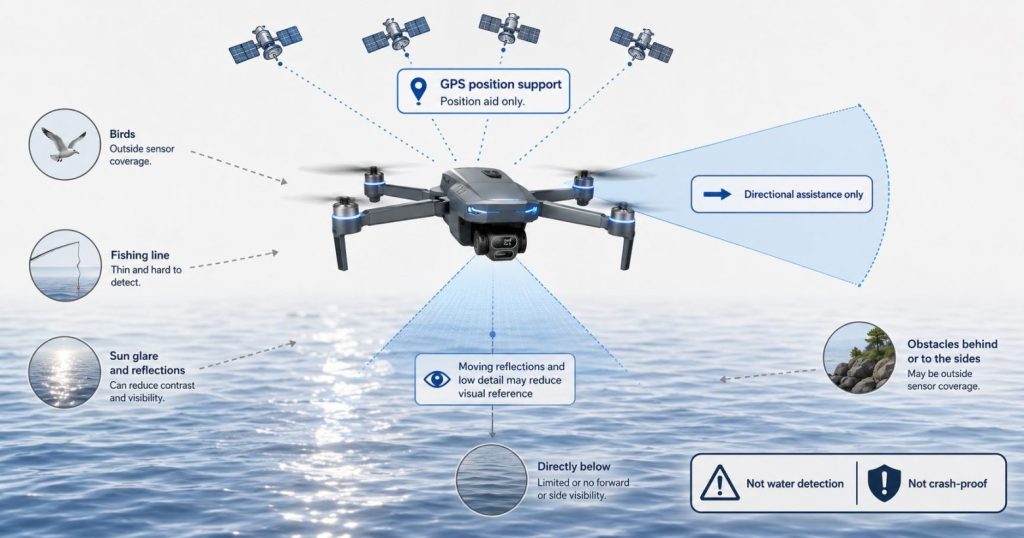
オプティカルフローは、水面上では表面の詳細の信頼性が低い可能性があります
水は、動く波、繰り返しパターン、ぎらつき、反射、透明な領域、低コントラストを呈する可能性があります。センサー、高度、光、表面、航空機の設計によっては、下向きシステムは、テクスチャのある乾燥した地面の上よりも有用な視覚情報が少ない場合があります。.
オプティカルフローポジショニングを、水面近くでホバリングする許可として使用しないでください。高度とルートの手動認識を維持し、ビジョンシステムがサポートしない表面や照明条件についてはモデルマニュアルに従ってください。.
障害物回避は、水、ワイヤー、または鳥の検出器ではありません
障害物支援は、釣り糸、ワイヤー、反射、低コントラストの物体、動く鳥、高速接近、側面の危険、またはセンサーの範囲外のものを検出できない場合があります。前方センシングは、下、上、後ろ、または側面の同等の保護を意味するものではありません。.
付属のGT6データは、障害物を検出したときに航空機を停止できるオプションの障害物ヘッドを説明しています。全方向のカバレッジ、水面、ワイヤー、または鳥の検出、または衝突防止を確立するものではありません。選択したパッケージにそれが含まれていることを確認してください。.
「 ドローン障害物回避ガイド 完全なセンサー境界については、をご覧ください。水上飛行の場合、実際的なルールは、センサーが航空機を救う必要のない明確なルートを構築することです。.
ジンバルまたはEISはビデオを安定化しますが、航空機の回復マージンは安定化しません
ジンバルまたはEISは、航空機が風や位置を修正している間、映像を穏やかに見せることができます。ビデオの滑らかさではなく、ドローン、テレメトリー、ルート、バッテリー傾向、帰還速度から飛行を判断してください。.
| ドローンの機能 | サポートできること | 水上で保証されないこと |
|---|---|---|
| GPS測位 | 屋外位置推定と対応するRTH機能 | 正確なホームポイント、安全なルート、障害物の回避、または十分なバッテリー |
| オプティカルフロー | 適切な可視テクスチャ上の低高度位置支援 | ぎらつき、波、反射、または詳細の少ない水面での安定したホバリング |
| 障害物支援 | カバーされた方向での一部の対応障害物の検出 | クラッシュプルーフ飛行、水検出、釣り糸検出、または全方向カバレッジ |
| スクリーンリモコン | スマートフォンだけに頼らないライブビューとテレメトリ | 目視範囲、最大距離での信頼性の高い信号、または安全な向き |
| ジンバルまたはEIS | より滑らかな記録映像 | 安定した機体位置、耐風性、またはバッテリー予備 |
湖、川、貯水池、海岸線向けの異なるドローンのルートを計画する
“「水上」は単一の環境ではありません。穏やかな内陸の湖、狭い川、管理された貯水池、露出した海岸では、ルート、風、アクセス、信号、野生生物、緊急着陸の判断が異なります。.
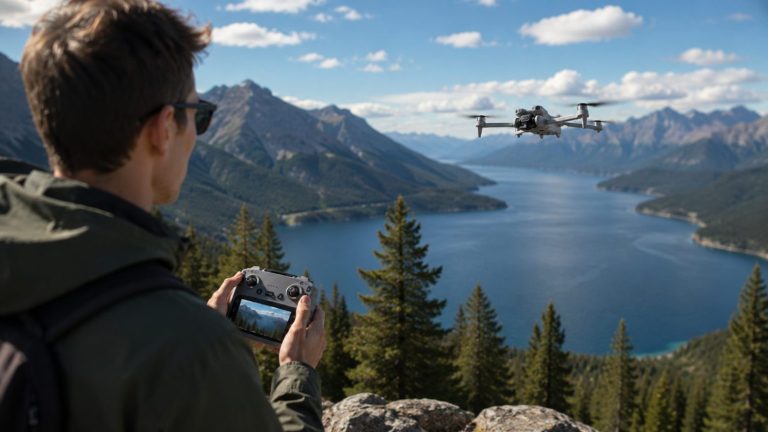
湖のルート:反射、ボート、遠くの岸線に注意
湖は穏やかで開けているように見えるため、初心者が視覚的に判断できるよりも遠くへ飛ばしてしまうことがあります。反射は向きを隠す可能性があり、遠くの対岸は、アクセスが制限されている場合やバッテリーが届かない場合でも、利用可能な着陸地点があるという印象を与えることがあります。.
ルートは離陸した岸の近くに保ち、泳いでいる人やボートに近づかないようにし、島や遠くの岸を最初の目標にしないでください。岸の形状とアクセスが許せば、斜めまたは岸に平行なルートは、開水域に向かうルートよりも多くの乾いた着陸オプションを視界に保つことができます。それが人、ボート、制限された財産、木、または構造物を横切らないことを確認してください。.
川のルート:木や曲がり角の背後で水路を追うのを避ける
川はドローンを曲がりくねった回廊に導くことがあり、そこでは木、土手、橋、崖、地形が直接の視界や信号経路を遮ります。流れの方向は空中の航空機には関係ありませんが、川の形状はパイロットを目視範囲を超えて追従させる誘惑になることがあります。.
開けた土手、橋の交通がない、釣り糸がない、明確な直線の帰路がある短い区間を選んでください。周囲の土手や植生が視界やGPS・通信状態を低下させる低い水路に降下しないでください。.
貯水池とダムのルート:セットアップ前にサイトの制限を確認する
貯水池やダムには、重要インフラ、立ち入り制限、掲示された制限、野生動物保護区域、電力設備、および水面自体からは明らかでない地域の規則が含まれる場合があります。ドローンを発射エリアに持ち込む前に、空域と管理当局の離着陸方針の両方を確認してください。.
ダム構造物、余水吐、送電線、作業員、警備区域、または船舶の近くを飛行しないでください。希望する画像を得るために制限区域や運用区域に入る必要がある場合は、別の場所を選択してください。.
沿岸ルート:風、しぶき、鳥、崖をそれぞれ別の危険として扱う
沿岸の風は、露出、地形、時間によって変化することがあります。塩水のしぶきや霧は、雨が降っていなくても航空機に到達する可能性があり、崖は乱気流を発生させたり、帰還経路を遮断したりすることがあります。海鳥が近づいたり、営巣地を防衛したりすることがあります。.
砕波から十分に離れた場所で発射し、ドローンを鳥や崖から遠ざけ、岬の周りを飛行することに依存するルートを避けてください。いかなるRCDronegoモデルも塩水、しぶき、雨、または水没に対して保護されていると想定しないでください。提供された仕様には、検証済みの耐水等級は含まれていません。.
GPS、ビデオ、バッテリー、または制御動作が変化したら、水上飛行を中止する
最も安全な水上飛行の判断は、警告が重大になる前に行われることがよくあります。完全な信号喪失、最終的なバッテリー警告、または明らかな不随意の動きを待つパイロットは、乾燥した地面に到達するために必要な予備をすでに使用している可能性があります。.
| 観察された変化 | 考えられる水上飛行の意味 | 初心者の対応 |
|---|---|---|
| GPSステータスの変化または位置保持の予測可能性の低下 | 航空機が期待される経路またはホームポイントの動作を維持できない可能性がある | 手動制御が明確なうちに乾燥した地面に向かい着陸する |
| ライブビューがフリーズ、途切れ、または遅延する | 伝送マージンまたは干渉が変化している可能性がある | それ以上遠くへ移動するのをやめ、視覚的に経路を確認し、戻る |
| バッテリーの消耗が予想より速い | 風、バッテリー状態、経路、温度、または電力需要が予備を消費している | 直ちに戻り、最も近い安全な乾燥着陸エリアを使用する |
| 帰還速度が往路速度より遅い | 航空機が向かい風またはより強い露出した風と戦っている可能性がある | 遅延を減らし、必要でなければ上昇を避け、早めに戻る |
| ドローンが予期せずドリフト、ヨー、または高度変化をする | 風、測位、センサー、または制御マージンが変化した可能性がある | 水上ルートを離れて、撮影を続けるのではなく着陸する |
| 鳥が近づいたり、旋回し始めたりする | ルートが活動中の野生生物の空間に入っている可能性がある | 鳥を追いかけたり近づいたりせず、スムーズにその場を離れる |
| スプレー、霧、雨、または靄がルートに達する | 視界と未確認の湿気への露出が増加している | 乾燥した地面に戻り、電源を切る |
弱いビデオ信号に再接続するために飛行を続けない
ライブビューが不安定になったら、距離を伸ばすのをやめ、航空機を視界に保ち、最も明確なルートに沿って戻り始めてください。ビデオ信号を回復するためだけに上昇しないでください。高度変更は適用される空域制限内に留まり、バッテリーの予備を維持し、モデルマニュアルと実際の障害物状況に従う必要があります。.
サポートされている自動復帰が必要になる前に手動復帰を使用する
視覚的な参照、制御、およびバッテリーの予備が明確なうちに、信号喪失やバッテリー低下のRTHを待つのではなく、意図的な手動復帰を開始してください。自動動作はモデル、ファームウェア、GPSステータス、バッテリー状態、高度設定、およびトリガーによって異なります。.
サポートされているRTHが作動した場合は、航空機を監視し、マニュアルに従ってください。トリガーが不明なときに反射的にキャンセルせず、直接の復帰がすべてのボート、マスト、ケーブル、木、または構造物を避けるとは想定しないでください。.
到達可能な乾燥した地面に着陸し、撮影を完了しない
バッテリーまたは制御マージンが変化した場合、優先事項は到達可能な乾燥した着陸エリアです—オービットを完了すること、対岸を明らかにすること、または正確な離陸地点に戻ることは優先されません。ドローンに近い明確な代替エリアは、元のホームポイントに到達するために風の中や障害物の周りを航空機に強制するよりも安全な場合があります。.
ドローンが水に入った場合、再び電源を入れない
深い、速い流れ、冷たい、汚染された、または危険な水からドローンを回収するために個人の安全を危険にさらさないでください。回収が安全な場合は、航空機の電源を切ったままにし、バッテリーを再接続または充電しないでください。指示が許可する場合にのみ分離してください。濡れた、膨張した、損傷した、熱い、または塩水にさらされたバッテリーを可燃性材料から隔離し、サプライヤーまたは適切な廃棄サービスに連絡してください。.
即時復帰ルール: いずれかが不確かになった時点で水上ルートを終了する:視覚的定位、GPSステータス、コントロール応答、ライブビュー信頼性、バッテリートレンド、風の余裕、乾燥した着陸アクセス、または継続の合法性。.
RCDronegoの機能は防水性または水回収能力を証明しない
RCDronegoのエビデンス境界: GPS、RTH、オプティカルフロー、スクリーン付きリモコン、EIS、ジンバル、記載の航続距離、記載の飛行時間、および障害物支援は、ドローンが防水であるか、水上に安全に着陸できることを証明しません。提供された仕様には、XT606、GT6、S-X1、AE20 Max、またはXT808に対する検証済みの雨、スプレー、塩水、浸水、浮揚、または水上着陸の定格は含まれていません。.
購入者は、確認済みのカメラ、測位、スクリーン、航続距離、重量、および記載の飛行時間の違いを比較できます。 GPSドローン初心者ガイド. モデル固有の湿気、水上センサー、または回収の主張には、その正確な航空機に関する現在の文書または管理された証拠が必要です。.
水上でドローンを飛行させる前の初心者チェックリスト
離陸前
- 現在の航空機、バッテリー、GPS、RTH、コントローラー、およびセンサーの説明書を読んでください。.
- 空域、土地利用許可、風、視界、降水、およびサイトへのアクセスを確認してください。.
- 健康な充電済みバッテリーとコントローラーを使用してください。濡れた、損傷した、膨張した、または障害を報告する機器は拒否してください。.
- 乾燥したホームポイント、到達可能な乾燥した代替地点、および人、ボート、野生生物、電線、構造物から離れた見えるルートを選択してください。.
海岸線を横断する前に
- プロペラ、モーター、カメラ、バッテリーラッチ、接点、アンテナ、およびセンサーを検査してください。.
- GPSの準備、記録されたホームポイント、および実際の障害物に適した帰還高度を確認してください。.
- 乾燥した地上で低空ホバリングと短い手動の往復ルートを完了してください。.
- 手動でRTHをアクティブにするのは、マニュアルが安全な乾燥地上手順を提供する場合のみにしてください。信号喪失またはバッテリー低下のRTHを意図的にトリガーしないでください。.
水上で
- ルートを短く、見える範囲で、可逆的で、乾燥した着陸オプションの近くに保ってください。.
- 水、スプレー、鳥、葦、ボート、釣り糸から保守的なクリアランスを維持してください。.
- バッテリー消耗率、帰還速度、GPSステータス、ライブビュー、風、および航空機の挙動を監視してください。.
- マージンに変化があった場合は直ちに帰還してください。水面を解釈するためにオプティカルフローや障害物回避に依存しないでください。.
着陸後
- 乾燥した地面で電源を切り、ドローンとバッテリーに湿気や損傷がないか点検してください。.
- 原因不明の警告、急速なバッテリー消耗、または異常な操縦挙動の後は再飛行しないでください。.
- 航空機が水に落ちた場合は、電源を入れ直したりバッテリーを充電したりせず、サプライヤーの回収および廃棄手順に従ってください。.
- 将来の飛行を延長する前に、ルート、状況、警告、および着陸予備を記録してください。.
初心者の判断: サイトに法的な乾燥した離陸地点がない場合、ルートを視認できない場合、風により帰還が不確実な場合、湿気がある場合、GPSまたはRTHの挙動が不明確な場合、またはバッテリーが大きな乾燥着陸予備を保持できない場合は、飛行をスキップしてください。.
水上でドローンを飛行させることに関するよくある質問
初心者は、合法的な乾燥した離陸エリア、GPSとホームポイントのステータス、予測可能なコントロール、風の余裕、視界内の飛行、そして早期に乾燥した地上へ戻るための十分なバッテリーを確認した後にのみ、水上を飛行できます。手動でRTHを作動させるテストは、マニュアルに安全な手順が記載されている場合にのみ、乾燥した地上で行ってください。.
位置設定は、正確なモデルのマニュアルで指示されない限り変更しないでください。一部の下向きシステムでは、水が利用可能な視覚テクスチャを少なくする場合があります。高度の認識を維持し、水面から離れてください。オプティカルフローを主要な安全システムとして扱わないでください。.
いいえ、RTHはバッテリー電力を復元したり、GPS精度を保証したり、すべての障害物や向かい風を検出したりすることはできません。ホームポイントと帰還高度を確認し、マニュアルで許可されている場合にのみ乾燥した地上で手動で起動したRTHをテストし、十分な予備電力が残っている間に手動で帰還してください。.
普遍的な返却率はありません。距離、風、バッテリー消耗率、着陸オプション、モデルの挙動を考慮して判断してください。通常のバッテリー低下警告に依存せずに乾燥した地面に到達できる十分な予備が残っているうちに返却を開始してください。.
それができるとは想定しないでください。センサーは反射、低コントラストの表面、釣り糸、鳥、側面の危険物、またはそのカバレッジ外の物体を見逃す可能性があります。障害物回避は支援であり、水面検出器や衝突保証ではありません。.
提供された仕様には、XT606、GT6、S-X1、AE20 Max、またはXT808に対する検証済みの防水、耐雨、耐噴霧、耐塩水、浸水、または水上着陸の評価は含まれていません。正確な現在のドキュメントで明示的に許可されている場合にのみ、湿気に関するモデルを使用してください。.
結論
水上でドローンを安全に飛行させる方法を学ぶことは、航空機が海岸線を越えた後に回収の選択肢が少なくなることを受け入れることを意味します。法的で乾燥した開けた地面から始め、GPSと記録されたホームポイントを確認し、陸上でコントロール、ライブビュー、およびサポートされているRTH動作をテストし、短い視認可能なルートを飛行し、撮影に必要と思われるよりも多くのバッテリーを保持し、風、GPS、信号、バッテリー、視界、野生動物、または着陸アクセスが変化したらすぐに帰還してください。GPS、オプティカルフロー、障害物支援、スクリーン付きリモコン、ジンバル、および長い記載範囲は飛行をサポートできますが、どれもドローンを防水にしたり、安全な帰還を保証したりするものではありません。.